

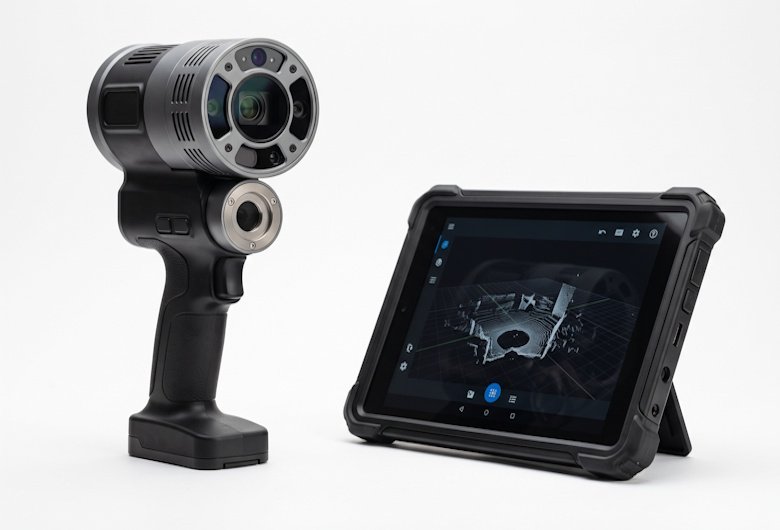
Teknologi pemetaan tiga dimensi modern mengalami perkembangan pesat berkat integrasi sistem Simultaneous Localization and Mapping (SLAM) pada perangkat pemindai laser. Penggunaan komponen SLAM laser scanner secara terpadu memungkinkan akuisisi data spasial dilakukan secara bergerak tanpa bergantung pada sinyal satelit GPS/GNSS. Efisiensi ini tercipta dari kolaborasi harmonis antara sensor jarak, sensor inersia, unit pemroses data, serta sistem pendukung lainnya. Memahami fungsi teknis dari setiap komponen memberikan gambaran jelas mengenai alur kerja pembentukan data point cloud 3D yang presisi.
Sensor Utama untuk Akuisisi Data Spasial dan Gerakan
Keakuratan hasil pemetaan 3D ditentukan oleh keandalan sensor-sensor utama yang berfungsi merekam parameter fisik lingkungan serta dinamika pergerakan alat.
1. Sensor LiDAR (Light Detection and Ranging)
LiDAR merupakan sensor pemindai utama yang memancarkan ribuan hingga ratusan ribu sinar laser per detik ke permukaan objek sekitar. Fungsi utama sensor ini adalah mengukur jarak antara alat dan target berdasarkan perhitungan waktu tempuh pantulan sinar laser (time-of-flight). Sinar yang memantul kembali membawa data koordinat jarak dan sudut serta nilai intensitas pantulan objek. Kumpulan data mentah tersebut nantinya diolah menjadi titik-titik koordinat spasial tiga dimensi yang merepresentasikan bentuk asli permukaan fisik di lapangan.
2. Inertial Measurement Unit (IMU)
IMU terdiri dari kombinasi akselerometer dan giroskop yang mencatat percepatan linier serta kecepatan sudut perangkat secara real-time. Komponen ini berfungsi melacak orientasi serta estimasi awal perubahan posisi alat saat bergerak. Data dari IMU sangat penting bagi komponen SLAM laser scanner untuk menjaga kontinuitas posisi di antara jeda pemindaian laser. Tanpa adanya sensor inersia ini, pergeseran posisi alat yang terlalu cepat dapat menyebabkan titik pemindaian terdistorsi dan kehilangan acuan spasialnya.
3. Kamera Visual dan Optik (RGB Sensor)
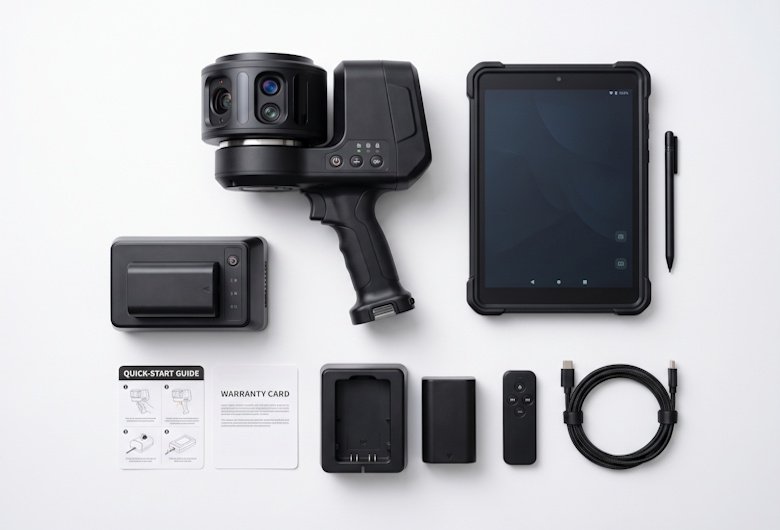
Banyak perangkat modern dilengkapi dengan kamera panoramik atau beberapa modul kamera optik. Kamera ini berfungsi menangkap informasi warna riil (RGB) dari lingkungan sekitar. Selain memberikan tekstur warna pada data awan titik (point cloud), rekaman visual ini juga dimanfaatkan oleh algoritma SLAM visual untuk memperkuat estimasi penjejakan posisi. Integrasi warna optik membuat visualisasi model 3D menjadi jauh lebih realistis dan mempermudah identifikasi material saat analisis di laboratorium.
4. Wheel Encoder atau Odometri Tambahan
Pada jenis pemindai bergerak yang dipasang pada kendaraan atau roda, wheel encoder digunakan untuk mengukur rotasi roda. Data odometri roda ini menyajikan parameter jarak tempuh tambahan yang memperhalus perhitungan lintasan pergerakan di medan yang datar. Informasi putaran roda memberikan acuan fisik independen yang sangat membantu mereduksi akumulasi deviasi posisi pada lintasan yang panjang. Penggunaan odometri tambahan ini melengkapi kekurangan bacaan sensor ketika area sekitar memiliki sedikit fitur geometri.
Baca Juga: Training FJDynamics Indonesia untuk Penggunaan SLAM Laser Scanner dan GNSS
Unit Pemrosesan dan Algoritma SLAM
Komponen sistem pemroses berperan sebagai pusat kendali yang mengolah seluruh sinyal mentah dari berbagai sensor menjadi peta tiga dimensi yang konsisten.
1. Processor dan Microcontroller Embedded
Unit pemroses internal berkecepatan tinggi bertugas mengontrol sinkronisasi waktu (time-synchronization) antar-sensor. Komponen komputasi ini memastikan data pancaran laser, bacaan IMU, dan tangkapan gambar kamera terekam pada stempel waktu (timestamp) yang persis sama sebelum diproses lebih lanjut. Ketepatan sinkronisasi ini mencegah terjadinya jeda waktu yang dapat merusak penyusunan koordinat spasial. Kinerja prosesor yang responsif memungkinkan pemrosesan data awal dilakukan secara langsung di dalam alat.
2. Algoritma Feature Extraction dan Registration
Modul perangkat lunak di dalam sistem berfungsi mengekstrak fitur-fitur geometri yang khas dari lingkungan, seperti sudut ruangan, permukaan dinding, atau pilar. Algoritma ini membandingkan bentuk geometri dari pemindaian sebelumnya dengan pemindaian terbaru untuk menghitung pergeseran posisi alat secara otomatis. Proses penghubungan antar-data secara berurutan ini memastikan awan titik menyatu secara presisi tanpa perlu menghentikan pergerakan pemindai. Keandalan ekstraksi fitur sangat menentukan kerapian model 3D.
3. Sistem Loop Closure Detection
Loop closure merupakan elemen krusial dalam komponen SLAM laser scanner yang berfungsi mengoreksi akumulasi kesalahan posisi (drift). Saat alat kembali melewati jalur atau lokasi yang pernah dipetakan sebelumnya, sistem akan mengenali pola geometri tersebut dan melakukan penyesuaian (optimization) pada seluruh alur lintasan yang telah terekam. Koreksi ini secara otomatis menarik kembali titik-titik koordinat yang menyimpang agar sejajar dengan posisi awal. Hasilnya, bentuk akhir dari model pemetaan menjadi tertutup dan terhubung sempurna.
4. Algoritma Sensor Fusion (Kalman Filter / Graph-SLAM)
Fungsi utama sensor fusion adalah menggabungkan data jarak dari LiDAR, data pergerakan dari IMU, dan data optik dari kamera secara bersamaan. Pendekatan matematika ini menghasilkan estimasi posisi dan pemetaan yang jauh lebih stabil dan akurat dibandingkan mengandalkan satu jenis sensor saja. Algoritma seperti Extended Kalman Filter atau Graph-SLAM secara cerdas menutupi kelemahan satu sensor dengan keunggulan sensor lainnya. Kombinasi ini menjaga ketelitian data di berbagai kondisi lingkungan.
Baca Juga: Jual SLAM Laser Scanner FJDynamics untuk Pemetaan 3D Indoor dan Outdoor
Perangkat Manajemen Daya dan Aksesori Pendukung
Keandalan operasional di lapangan memerlukan dukungan komponen fisik yang menjaga stabilitas daya, penyimpanan data, serta kenyamanan pengoperasian.
1. Sistem Baterai dan Manajemen Daya
Catu daya baterai lithium berkapasitas tinggi menyuplai arus listrik yang stabil ke seluruh sensor dan komputer internal. Sistem manajemen daya yang baik memastikan pasokan listrik tetap aman tanpa lonjakan tegangan yang dapat mengganggu sensitivitas pemindaian laser. Ketahanan baterai menentukan seberapa luas area yang dapat dipetakan dalam satu sesi kerja lapangan tanpa perlu mematikan alat. Perlindungan proteksi suhu juga menjaga keselamatan sel baterai saat digunakan pada cuaca ekstrem.
2. Media Penyimpanan Data Kecepatan Tinggi (NVMe / SSD)
Akuisisi data pemetaan 3D menghasilkan berkas berukuran besar dalam waktu singkat. Penggunaan media penyimpanan SSD internal berkecepatan tinggi memastikan seluruh aliran data mentah dari sensor dapat tersimpan secara langsung tanpa mengalami hambatan performa (bottleneck). Kapasitas penyimpanan yang lega memungkinkan perekaman data berjam-jam tanpa perlu sering melakukan transfer data ke perangkat luar. Kecepatan baca-tulis media ini juga mempercepat proses pra-pengolahan data di lapangan.
3. Modul Komunikasi dan Pengendali Nirkabel (Wi-Fi / Bluetooth)
Perangkat pengendali berupa tablet atau smartphone terhubung ke sistem pemindai melalui jaringan nirkabel. Antarmuka ini memungkinkan operator untuk memantau visualisasi jalur pemetaan, status sensor, dan kualitas point cloud secara langsung (real-time) di lapangan. Koneksi tanpa kabel memberikan fleksibilitas pergerakan bagi petugas pemetaan tanpa terganggu oleh juntaian kabel yang berisiko menyangkut. Pengoperasian alat pun menjadi lebih aman, responsif, dan praktis.
4. Struktur Rangka dan Handle Ergonomis
Desain fisik yang kokoh serta tahan terhadap getaran melindungi sensitivitas komponen optik di dalam instrumen. Konstruksi pegangan genggam (handheld), ransel (backpack), atau dudukan kendaraan dirancang untuk meminimalkan guncangan berlebih saat proses akuisisi data berlangsung. Material rangka yang ringan namun kuat menjaga daya tahan perangkat saat dioperasikan di lingkungan industri atau medan luar ruangan. Ergonomi yang baik juga mengurangi tingkat kelelahan fisik operator selama pemetaan.
Baca Juga: Geometa Penyedia Jasa Pemetaan 3D SLAM Laser Scanner Terpercaya di Indonesia
Alur Kerja Terpadu Komponen dalam Menghasilkan Data 3D
Setiap elemen di dalam perangkat pemindai bekerja secara simultan melintasi beberapa tahapan sistematis untuk membentuk model spasial yang utuh.
1. Perekaman Sinyal Mentah Secara Simultan
Saat pemindai digerakkan, sensor LiDAR memancarkan gelombang laser untuk mengukur jarak objek, sementara IMU mencatat perubahan rotasi dan percepatan alat. Pada saat yang sama, kamera menangkap gambar visual sekitar. Seluruh sinyal ini diberi stempel waktu presisi oleh unit mikroprosesor. Proses pengumpulan sinyal secara bersamaan ini menjadi fondasi awal dalam membentuk data mentah yang kaya akan informasi spasial dan visual.
2. Estimasi Lintas Jalur dan Penataan Titik Spasial
Algoritma SLAM menerima data gabungan dari IMU dan LiDAR untuk menentukan posisi alat dari milidetik ke milidetik. Berdasarkan estimasi posisi tersebut, jutaan titik koordinat hasil pantulan laser diletakkan pada lokasi tiga dimensi yang sesuai di dalam ruang digital. Penataan titik yang terus diperbarui secara dinamis membentuk alur lintasan yang presisi seiring dengan pergerakan operator. Tahap ini mengubah data mentah acak menjadi gambaran geometri awal.
3. Pengoreksian Akumulasi Deviasi melalui Loop Closure
Selama pergerakan berlangsung, algoritma loop closure terus menganalisis kemiripan geometri. Ketika rekonsiliasi jalur tercapai, koreksi diferensial diterapkan ke seluruh titik koordinat untuk menghilangkan akumulasi kesalahan pergeseran posisi. Tahapan koreksi otomatis ini menstabilkan seluruh struktur awan titik sehingga penyimpangan posisi dapat diminimalkan. Hasil koreksi memastikan bahwa bentuk bangunan eksisting terefleksikan dengan tingkat akurasi tinggi.
4. Pewarnaan Point Cloud dan Ekspor Data
Pada tahap akhir pemrosesan, nilai warna RGB dari tangkapan kamera dipetakan ke setiap titik koordinat point cloud. Hasil akhirnya berupa model 3D warna riil yang akurat dan siap diekspor ke format standar untuk analisis lebih lanjut pada perangkat lunak CAD atau BIM. Data visual berwarna ini mempermudah identifikasi elemen arsitektur serta kondisi fisik objek yang terpetakan. Model siap digunakan untuk berbagai kebutuhan rekayasa dan perencanaan.
Baca Juga: Laser Scanner untuk BIM: Cara Mendapatkan Data Kondisi Eksisting yang Akurat
Kesimpulan
Integrasi antara sensor jarak, sensor inersia, unit pemroses, dan algoritma cerdas merupakan inti dari keandalan komponen SLAM laser scanner. Setiap bagian memiliki peran spesifik yang saling melengkapi; LiDAR menyediakan data geometri presisi, IMU melacak pergerakan dinamis, kamera memberikan informasi visual, dan algoritma SLAM menyatukan seluruh variabel tersebut menjadi peta tiga dimensi yang utuh. Pemahaman mengenai fungsi dari tiap komponen ini menjadi landasan penting dalam mengoptimalkan pemanfaatan teknologi pemetaan 3D bergerak di berbagai sektor industri rekayasa dan konstruksi.
Dapatkan produk SLAM Laser Scanner dari PT Geomatik Anugerah Semesta untuk mendukung pemetaan 3D yang lebih cepat, detail, dan akurat. Teknologi ini membantu menangkap data kondisi eksisting secara efisien untuk berbagai kebutuhan konstruksi, pemetaan, dan dokumentasi bangunan. Kunjungi halaman Layanan untuk mengetahui solusi pemetaan yang tersedia, serta halaman Pencapaian untuk melihat pengalaman PT Geomatik Anugerah Semesta dan pilihan produk yang tersedia. Hubungi kami melalui WhatsApp 0811 1300 4220 untuk konsultasi dan temukan produk SLAM Laser Scanner yang sesuai dengan kebutuhan proyek Anda.